Управление с джойстика
Rover B7 поддерживает ручное управление с радиомодельного пульта. Этот способ удобен для быстрой проверки ровера, демонстраций и работы без отдельной ROS-программы управления.
Команды с пульта проходят через ROS 2:
/joy -> /radiolink_control -> /cmd_vel -> /control_move
Нода /joy публикует состояние стиков и переключателей, /radiolink_control преобразует их в команду движения /cmd_vel, а /control_move рассчитывает скорости отдельных моторов.
Перед проверкой управления убедитесь, что рядом с ровером достаточно свободного места, а колёса не заблокированы посторонними предметами.
Органы управления
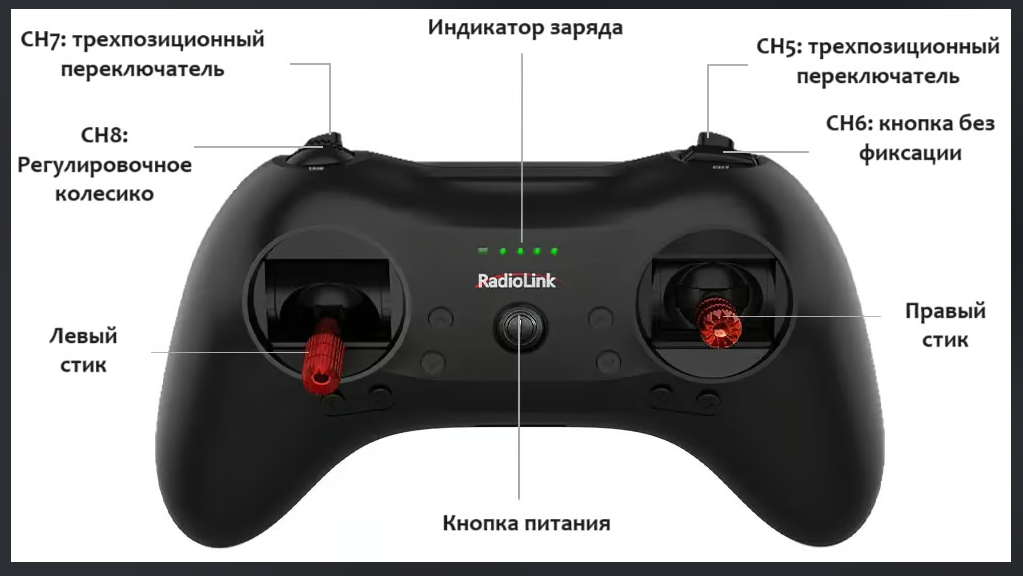
Для начала движения необходимо правильно установить переключатели и использовать стики управления.
CH5 — разрешение движения
Переключатель CH5 отвечает за разрешение движения:
| Положение | Режим |
|---|---|
| Нижнее | движение разрешено |
| Среднее | движение заблокировано |
| Верхнее | движение заблокировано |
Если ровер не реагирует на команды, сначала проверьте, что CH5 находится в нижнем положении.
CH7 — режим скорости
Переключатель CH7 выбирает ограничение скорости:
| Положение | Режим |
|---|---|
| Нижнее | минимальная скорость |
| Среднее | средняя скорость |
| Верхнее | максимальная скорость |
Для первого теста используйте нижнее положение CH7.
Стики управления
| Орган управления | Действие |
|---|---|
| Левый стик | движение вперёд и назад |
| Правый стик | повороты влево и вправо |
CH6 — включение и выключение фар
Кнопка CH6 на пульте управления отвечает за включение и выключение фар ровера.
При первом нажатии фары включаются, при повторном — выключаются.
CH8 — управление реле
Колёсико CH8 на пульте управления используется для переключения реле, расположенного на плате IO Board.
- При повороте колёсика вправо реле переводится в состояние
HIGH(включено). - При повороте колёсика влево реле переводится в состояние
LOW(выключено).
Проверка текущего состояния реле и фар
Для проверки состояния выходов IO Board используется ROS 2-сервис /rele_control/state.
В терминале бортового компьютера выполните:
ros2 service call /rele_control/state std_srvs/srv/Trigger "{}"
Пример ответа:
response:
std_srvs.srv.Trigger_Response(
    success=True,
    message='{"timestamp":{"microsecond":0},"mutable":false,"persistent":false,"value":{"natural8":{"value":[1,0]}}}'
)
В поле message содержатся состояния двух выходов платы. Значения расположены в массиве:
"value": [1, 0]
Порядок элементов массива:
| Элемент | Устройство | Значение 1 | Значение 0 |
|---|---|---|---|
| Первый | Фары | HIGH — включены | LOW — выключены |
| Второй | Реле | HIGH — включено | LOW — выключено |
В приведённом примере фары включены, а реле выключено.
Сервис /rele_control/state позволяет получить состояние выходов платы IO Board на момент запроса.
Если необходимо проверить работу CH6 или CH8, измените положение соответствующего элемента управления на пульте и повторно вызовите сервис.
Проверка ROS-топика
Чтобы проверить, что данные с пульта поступают в ROS 2, выполните на ровере:
ros2 topic echo /joy
При перемещении стиков и переключателей значения в полях axes и buttons должны изменяться.
Также можно проверить наличие издателя:
ros2 topic info /joy
В исправной конфигурации у топика /joy должен быть хотя бы один publisher.
Если ровер не реагирует на команды
Проверьте по порядку:
- ровер включён и завершил загрузку (пользовательская кнопка горит синим, кнопка включения - зеленым);
- красная аварийная кнопка отжата;
- переключатель
CH5находится в нижнем положении; - выбран безопасный режим скорости на
CH7; - в топике
/joyменяются значения при движении стиков; - запущены ROS-ноды
/joy,/radiolink_controlи/control_move; - нет активной аварийной блокировки питания или механической помехи движению.
Проверить запущенные ноды можно командой:
ros2 node list
Если данных в /joy нет, проверьте подключение приёмника или USB-адаптера пульта к роверу.